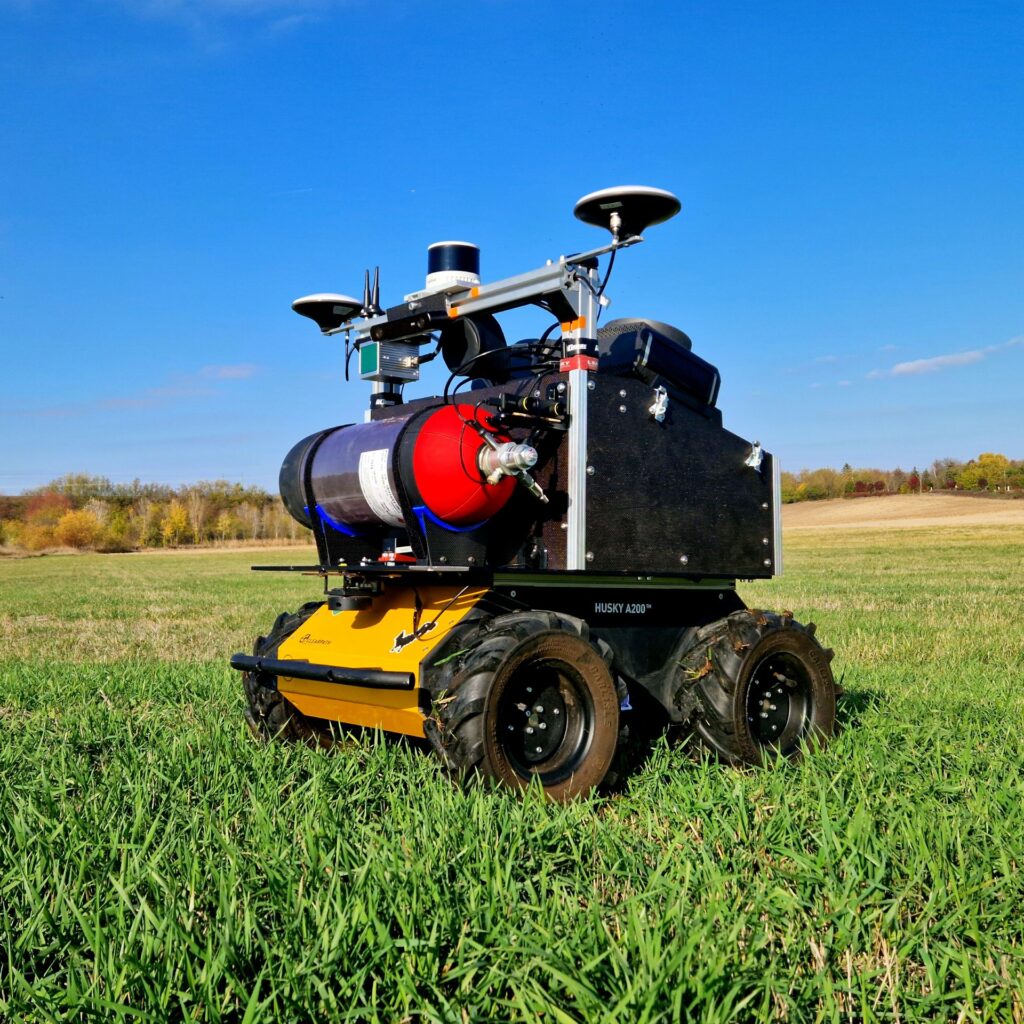
Hidrogén meghajtású földi robottal navigáltak autonóm módon a HUN-REN SZTAKI kutatói 2026. november 5-én a „Hidrogén Meghajtású, Kooperatív Vezető Nélküli Távérzékelési Eszközök és Kapcsolódó Adatfeldolgozó Keretrendszer Kutatása” TKP21-NVA kutatási projekt keretében. Az üzemanyagcellás multikopter drón teszt után a HUN-REN SZTAKI kutatói egy földi robot hidrogén üzeművé alakítását végezték el.
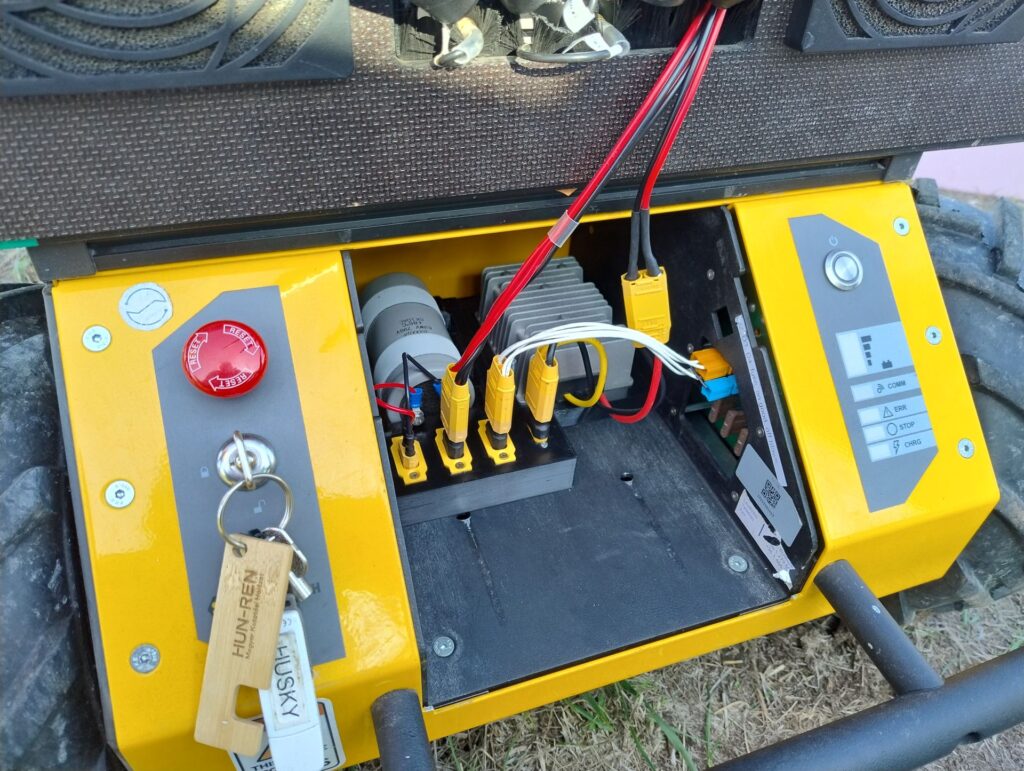
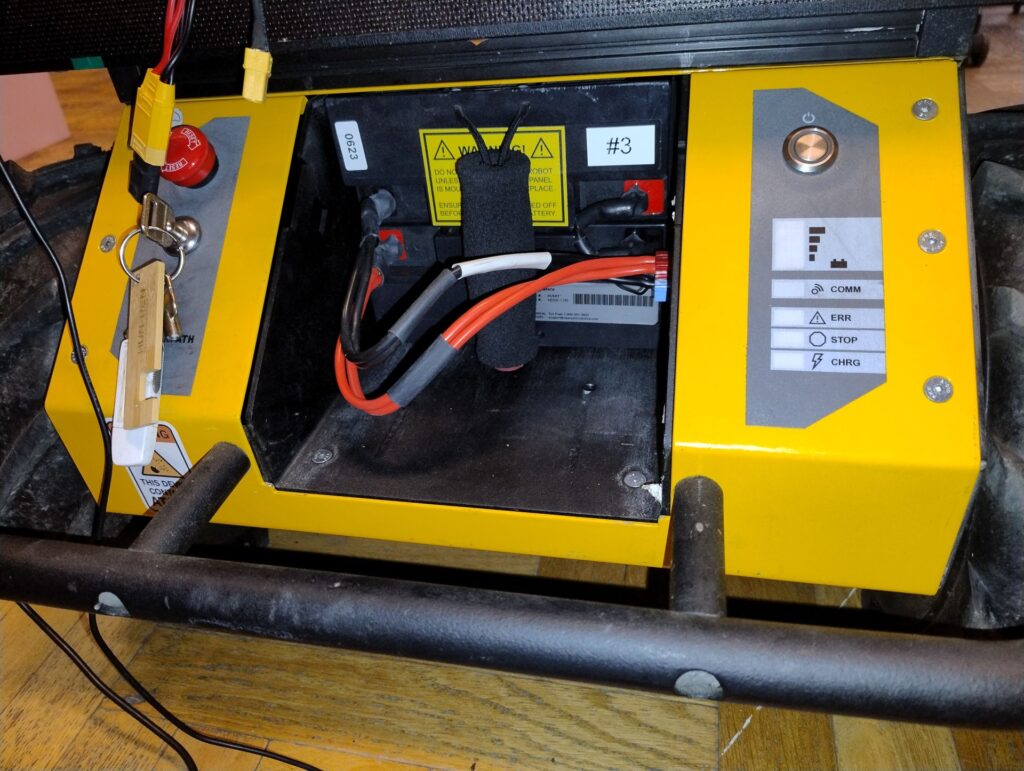
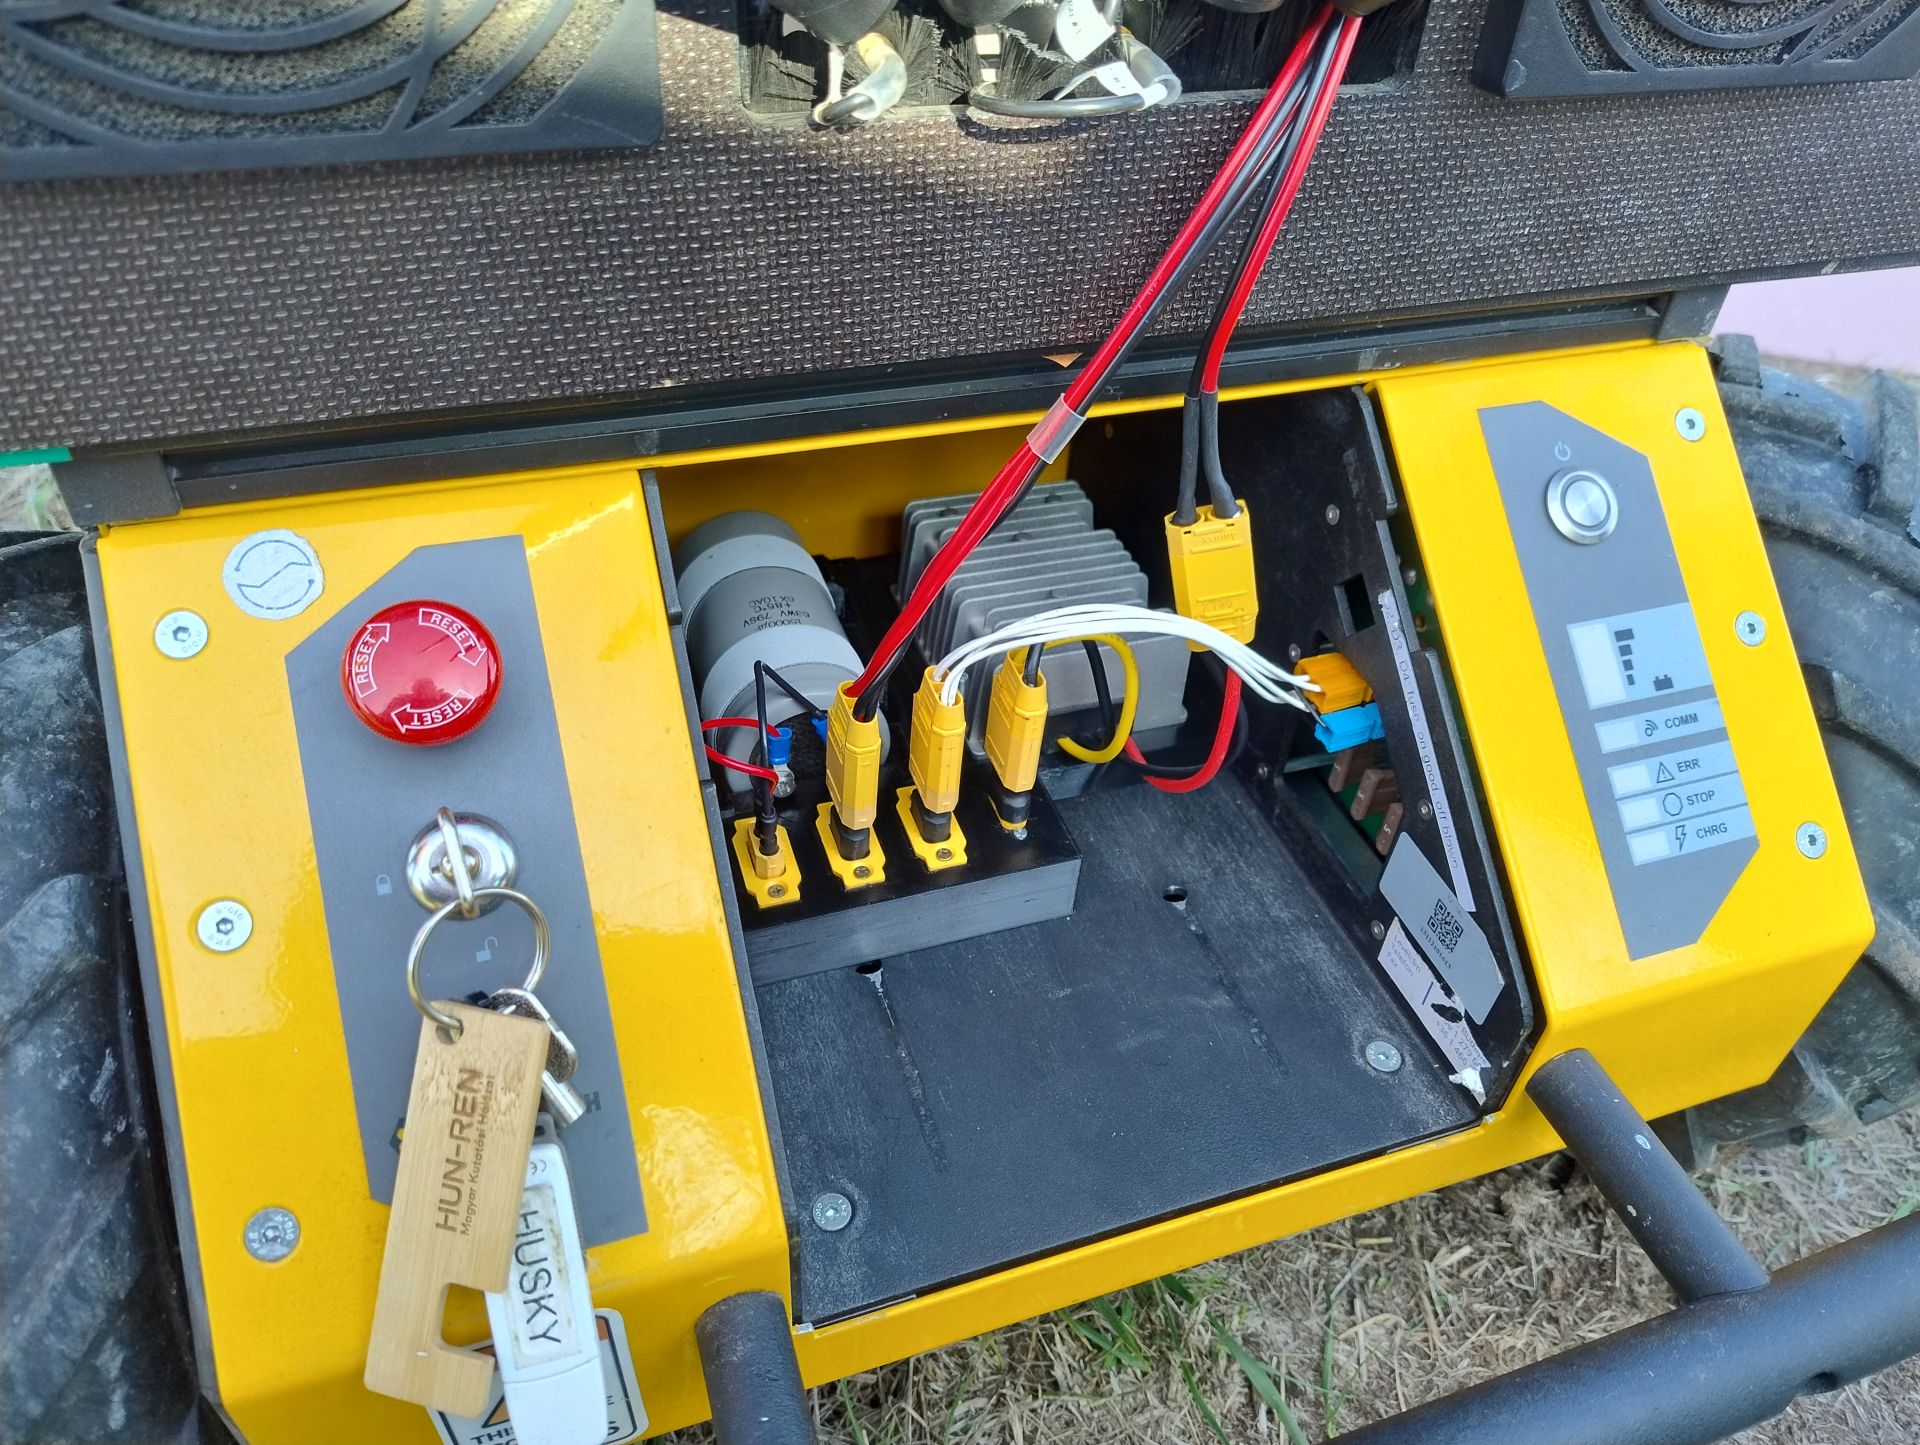
A kiválasztott robot a több területen is használt Clearpath Robotics Husky A200 melyet alapvetően autonóm navigációs, térképezési és felderítési célokra készítenek fel. A jármű saját hajtása egy 24V-os rendszerre épül, melyhez gyárilag 20Ah-s ólom-savas akkumulátort adnak. A rendelkezésre álló üzemanyagcellás rendszer (IE-Soar 2.4kW) azonban 50V névleges feszültségű, így feszültség átalakító és a terepi elektromos hajtás igényei miatt egy a teljesítmény lökéseket elsimító kondenzátor alkalmazása volt szükséges. Az elektronikai egységek kiépítését és a rendszer fedélzeti rögzítését követően előállt a Hidro-Husky, melynek életszerű terepi tesztjére Baracska közelében került sor.
A megoldandó feladat egy hídon való oda-vissza autonóm átkelés volt, ahol kihívást jelent a terep emelkedő, majd ereszkedő jellege, amit nem minden navigációs algoritmus képes kezelni, illetve a híd korlátját is észlelni kell a megfelelő navigációhoz. A küldetés sikeres volt, a hidat elértük és mindezt hidrogén felhasználásával tettük!
Előzetes számítások szerint (a drón repülési időtartam teszt eredményeit is figyelembe véve) a gyárilag az ólom-savas akkumulátorral megadott 1-3 óra üzemidő helyett a felhasznált rendszerrel akár 10-20 óra folyamatos járőrözés valósítható meg, ami utat nyit számtalan ilyet igénylő alkalmazáshoz például a határ- és objektumvédelem területén. Ezek a megoldások képesek csökkenteni az állással töltött időt (a feltöltött hidrogén tartály egy felöltött akkumulátorhoz
hasonlóan rövid idő alatt cserélhető) és jelentősen növelni a terepen töltött időtartamot, azaz a rendszer kihasználtságát.
A kapcsolódó videó elején megmutatjuk a gyári ólom-savas akkumulátor, illetve az üzemanyag cellafeszültség átalakítón keresztüli bekötését. Utóbbi az akkumulátor helyére kerül, szóval látható mikor van a hidrogén üzem aktiválva (a videó ezt követő részeiben is). Ezt követően először megmutatjuk, hogy az üzemanyagcella beindítása után az eszköz kézzel mozgatható, a leállást követően viszont az eszköz nem mozog, szóval ténylegesen a hidrogénes rendszer hajtotta. Végül következik a hídon való oda-vissza átkelés, melyet felváltva külső nézőpontból, illetve a fedélzeti rendszer szenzorainak és térképező moduljának a nézőpontjából mutatunk meg.
Letölthető fotók